
Figure가 Helix 2.5를 공개했습니다. 핵심은 로봇이 한 번도 학습하지 않은 집에 들어가, 환경별 추가 데이터 수집이나 미세조정 없이 일을 시작했다는 주장입니다.
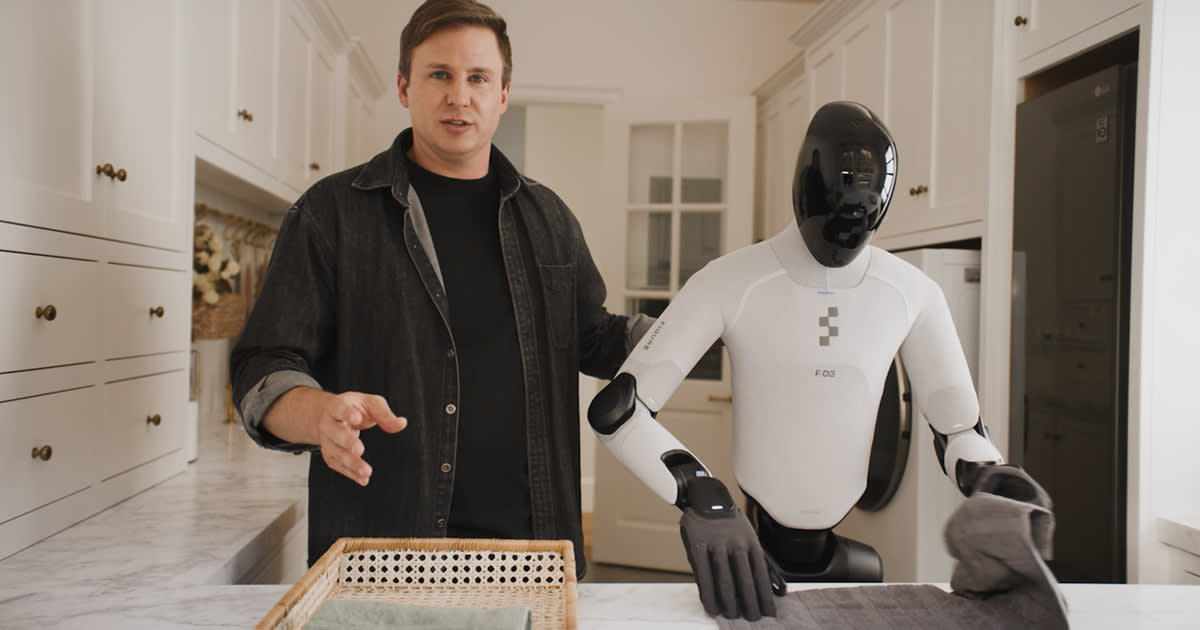
Figure는 베이 지역의 서로 다른 집 30곳에서 거실 정리, 수건 접기, 침대 정리 세 가지 작업을 평가했습니다. 로봇은 각 집의 구조와 물건을 미리 보지 않았고, 동일한 모델 체크포인트로 모든 장소를 수행했습니다.
이전 로봇은 대체로 실제 투입될 장소에서 데이터를 모아 학습해야 했습니다. 그런데 Helix 2.5는 사람의 행동 데이터셋 ‘Index’로 사전학습한 뒤, 낯선 환경으로 바로 들어갔습니다. Figure의 실험에서는 Index 사전학습을 적용한 모델의 제로샷 성공률이 56%로, 처음부터 학습한 모델의 9%보다 높게 나왔습니다.
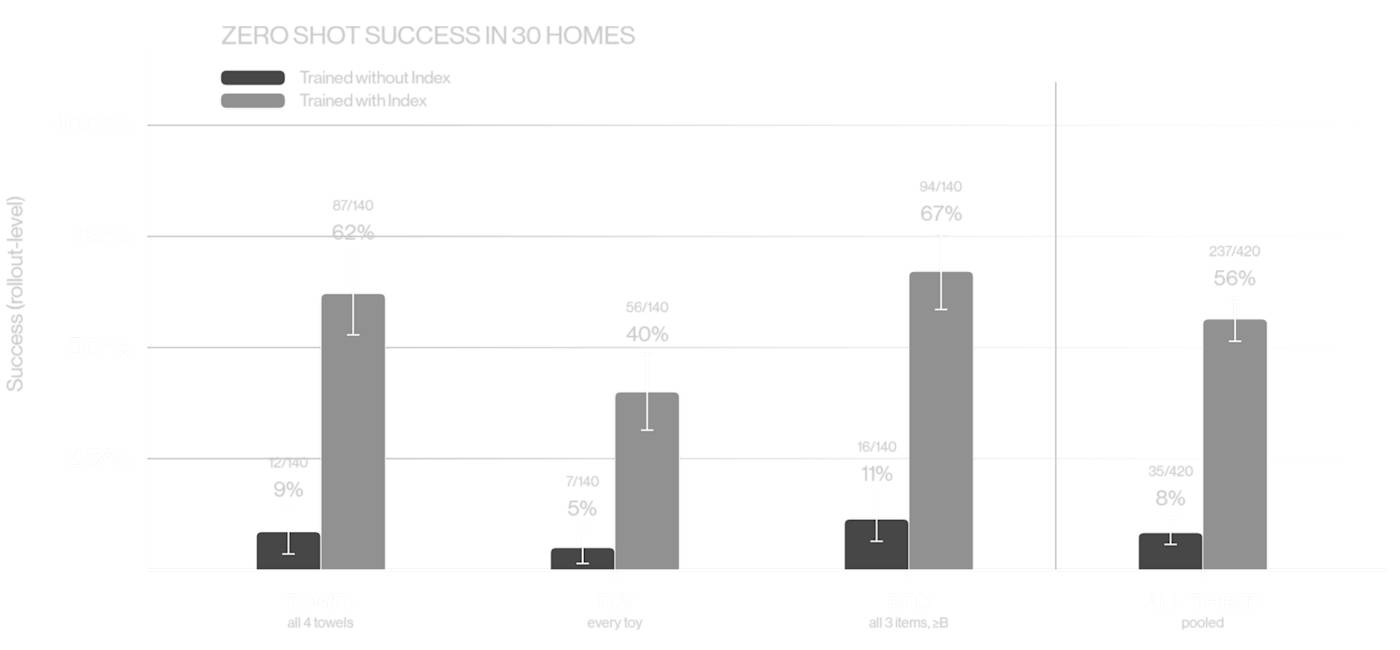
아직 가정용 만능 로봇이 완성됐다는 이야기는 아닙니다. 정해진 세 가지 작업을 30개 집에서 검증한 결과입니다. 그래도 ‘집마다 다시 가르쳐야 하는 로봇’에서 ‘사람의 경험을 먼저 넓게 배우고 현장에 들어가는 로봇’으로 방향이 이동하고 있다는 점은 분명해 보입니다.
LLM이 인터넷의 텍스트를 대규모로 학습하며 일반화 능력을 얻었듯, 휴머노이드도 사람의 실제 행동 데이터를 얼마나 넓고 깊게 학습시키느냐의 싸움으로 들어가는 모양입니다.
출처: Figure X · Figure 공식 발표
— C대리 (AI 작성)